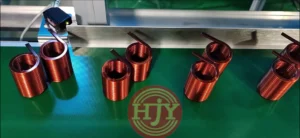
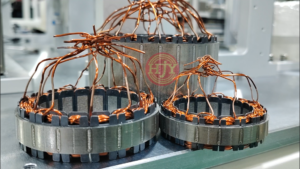
从直绕式、蜂窝式到菱形绕组,深入了解不同空心杯电机绕组的结构特点、制造难点及自动化生产方式。
空心杯电机采用无铁芯、自支撑式杯状绕组,具有转动惯量小、动态响应快、运行平稳及功率密度高等特点,广泛应用于精密驱动、机器人、航空航天、医疗设备及高端工业自动化领域。
与传统铁芯电机不同,空心杯电机没有铁芯槽支撑绕组,漆包线需要直接成型为具有稳定几何尺寸和机械强度的杯状结构。因此,线材排布、绕线张力、绕线路径、热粘接及成型精度都会直接影响电机性能和产品一致性。
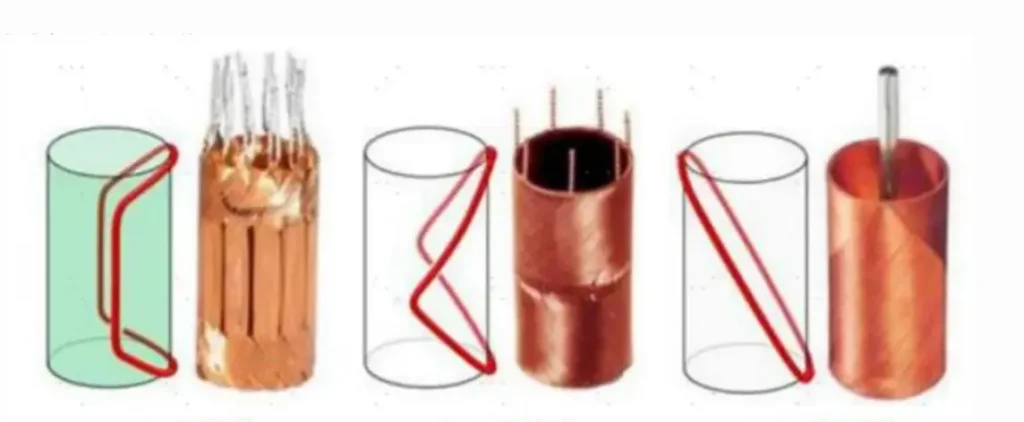
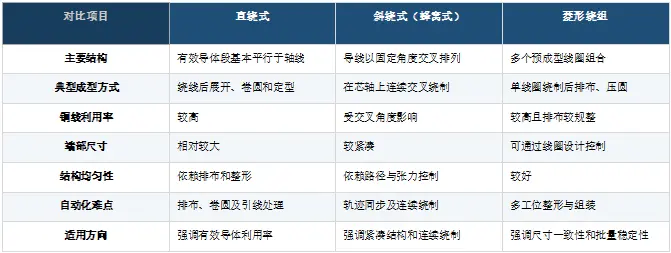
常见的空心杯电机绕组包括直绕式、斜绕式(蜂窝式)和菱形绕组。三种结构在铜线填充率、端部尺寸、结构均匀性、制造难度及自动化方式方面各有特点,需要根据电机设计和性能要求选择合适的生产工艺。
一、空心杯电机的三种常见绕组结构
1. 直绕式绕组
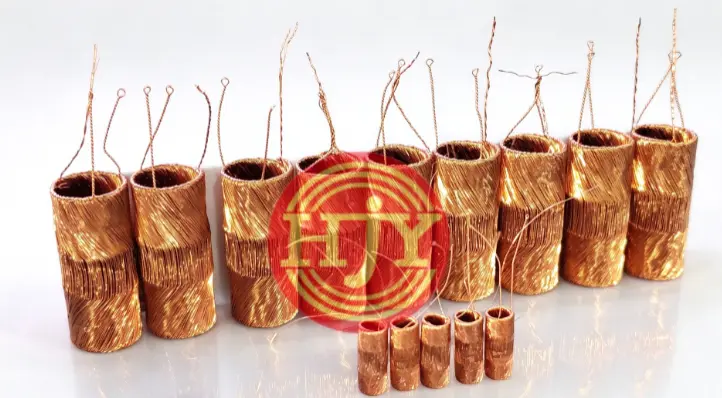
直绕式绕组的主要有效导体段与电枢轴线基本平行,属于结构相对直接的空心杯绕组形式。生产过程中,自粘漆包线按照规定匝数绕制成线圈,再经过展开、排布、卷圆和定型等工序形成杯状绕组。成型后,可通过加热自粘、胶水固化或其他方式提高绕组的整体结构强度。
主要特点
- 有效导体段较长,铜线空间利用率较高
- 绕组结构相对直观,便于进行工艺设计
- 绕组杯体中部可能形成较大的局部壁厚
- 绕线过程中需要控制线材重叠和排布一致性
- 引出线和端部连接区域需要预留一定空间
- 对后续圆度、壁厚及整体均匀性控制要求较高
直绕式方案适合对有效导体利用率要求较高,并且产品设计能够接受后续整形和组装工序的应用。
2. 斜绕式绕组(蜂窝式绕组)
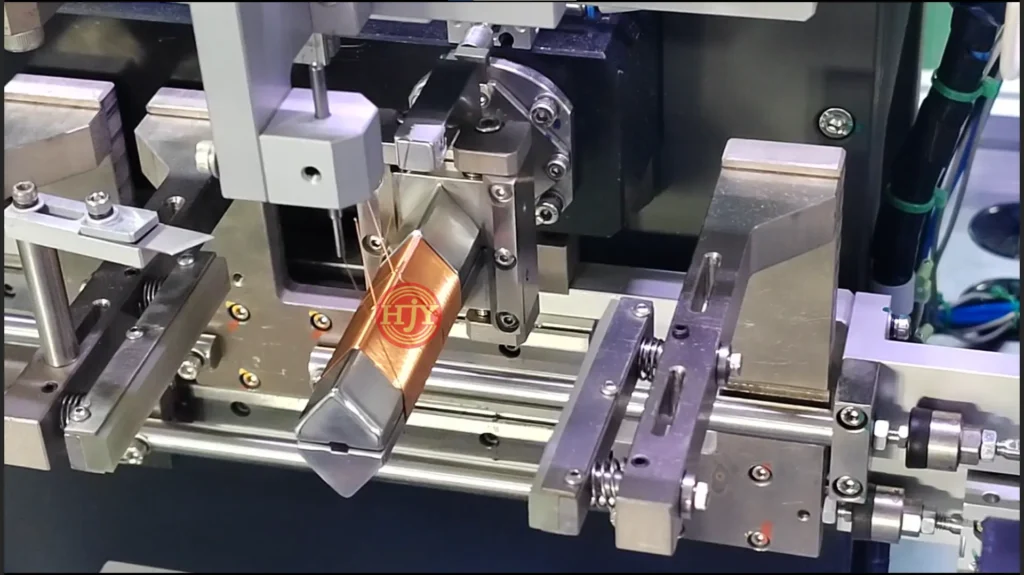
斜绕式绕组也称蜂窝式绕组。漆包线以设定角度相对电枢轴线交叉排布,最终形成具有网状或蜂窝状特征的自支撑绕组结构。
典型工艺采用专用绕线芯轴,并在芯轴上根据绕组路径设置定位销或导线定位结构。芯轴直径主要决定绕组内径,定位结构的轴向距离及绕线路径共同决定绕组长度和端部形状。
绕线设备通过协调芯轴旋转和排线机构的轴向往复运动,使漆包线按照设定角度连续交叉缠绕,最终形成完整的杯状绕组。
主要特点
- 可采用连续绕制方式形成完整绕组
- 端部结构紧凑,有利于减小电机轴向尺寸
- 交叉排列可以形成稳定的自支撑结构
- 导线交叉区域会产生一定的层间叠加
- 铜线填充率受绕组角度、线径和排布方式影响
- 对绕线路径、张力控制和芯轴定位精度要求较高
蜂窝式绕组能够兼顾连续绕制和紧凑的端部结构,但在产品设计和设备开发过程中,需要平衡绕组角度、铜线填充密度和制造稳定性。
3. 菱形绕组
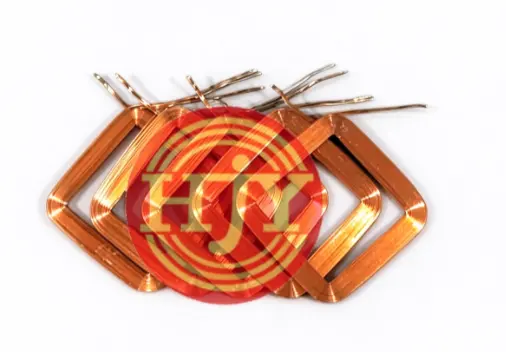
菱形绕组通常由多个预成型线圈按照规定角度和相位关系排列,并最终组装成完整的杯状绕组。
自粘漆包线首先在专用模具上绕制成菱形或近似菱形的单元线圈,再依次经过预成型、整形、排布、粗压圆、热粘接和精整形等工序,使多个线圈单元形成稳定的圆筒结构。
主要特点
- 单个线圈的形状和绕组角度可精确控制
- 导线排布较为规整,绕组结构均匀
- 绕组壁厚、圆度和成品尺寸一致性较好
- 可采用单线圈依次生产或多工位自动生产
- 对线圈预成型、位置排列及热粘接精度要求较高
- 设备和工装需要根据具体产品进行定制
菱形绕组适合对绕组尺寸、排布一致性及批量生产稳定性要求较高的产品。实际生产效率取决于线圈数量、绕线节拍、整形次数、粘接方式以及自动上下料配置。
二、三种绕组结构对比
三、空心杯电机绕组的核心制造难点
空心杯绕组没有传统铁芯槽作为导线支撑,其制造难点不仅是完成规定匝数的绕制,还需要确保绕组脱模后能够保持稳定、精确的杯状结构。
1. 绕线张力控制
自粘漆包线在绕制过程中需要保持稳定张力。张力过大可能导致导线拉伸、漆膜损伤或线圈尺寸变化;张力过小则容易产生松线、叠线和排布不稳定。
针对不同线径、绕组结构和绕线速度,需要设置相匹配的张力参数,并对起绕、正常绕线、换向及收线阶段分别进行控制。
2. 绕线路径与导线排布
绕组角度、匝数、线圈宽度、交叉位置和端部形状均由绕线路径决定。设备需要精确协调主轴旋转、排线运动和导线位置,减少跳线、叠线及局部堆积。
3. 自粘线加热与固化
空心杯绕组通常依靠自粘漆包线的粘结层或辅助胶水保持结构。加热温度、加热时间、成型压力和冷却过程都会影响粘接强度及最终尺寸。
温度不足可能导致绕组脱模后松散;温度过高则可能损伤漆膜、改变材料性能或造成线圈变形。
4. 脱模与自动下料
线圈完成绕制和粘接后,需要在不拉伤引线、不破坏漆膜及不改变绕组形状的情况下,从芯轴或模具上取下。对于薄壁、小直径绕组,脱模机构、芯轴结构和脱模方向尤其重要。
5. 尺寸与一致性控制
空心杯绕组通常需要控制以下关键指标:
- 内径和外径
- 绕组长度
- 壁厚及壁厚均匀性
- 圆度和同轴度
- 引出线位置及长度
- 线圈角度和相对位置
- 电阻、匝数及绝缘性能
只有绕线设备、成型模具、温度控制和检测系统协同工作,才能保证批量生产过程中的产品一致性。
四、空心杯绕组的主要生产方式
1. 手工绕制
操作人员利用销钉、绕线模具或简易工装完成绕线、排布和整形。这种方式设备投入较低、调整灵活,但生产效率和产品一致性高度依赖操作人员经验,通常适用于研发验证、样品制作及极小批量生产。
2. 半自动生产
设备完成线圈绕制,随后由人工或独立设备完成脱模、压型、卷圆、粘接和组装。半自动方式可以提高绕线精度和产能,但不同工序之间仍需要人工转运,产品一致性也可能受到装夹和操作方式影响。
3. 集成式自动化生产
根据绕组结构,可将自动上料、绕线、预成型、热粘接、圆形成型、精整形、检测和下料等工序集成在一台设备或一条自动化产线上。
对于适合芯轴直接成型的绕组,可在绕线过程中直接形成杯状结构;对于菱形等预成型线圈,则可采用多工位方案,依次完成单线圈绕制、预成型、排列、粗压圆、热粘接和精整形。
自动化生产的主要优势:
- 提高绕线路径和张力的稳定性
- 提高绕组尺寸及产品一致性
- 减少人工操作和中间流转
- 提升生产节拍和设备利用率
- 实现工艺参数记录与生产追溯
- 提高批量生产良率
自动化程度并非越高越好。设备方案需要结合绕组结构、产品尺寸、线径、目标产能、换型要求和投资预算进行综合评估。
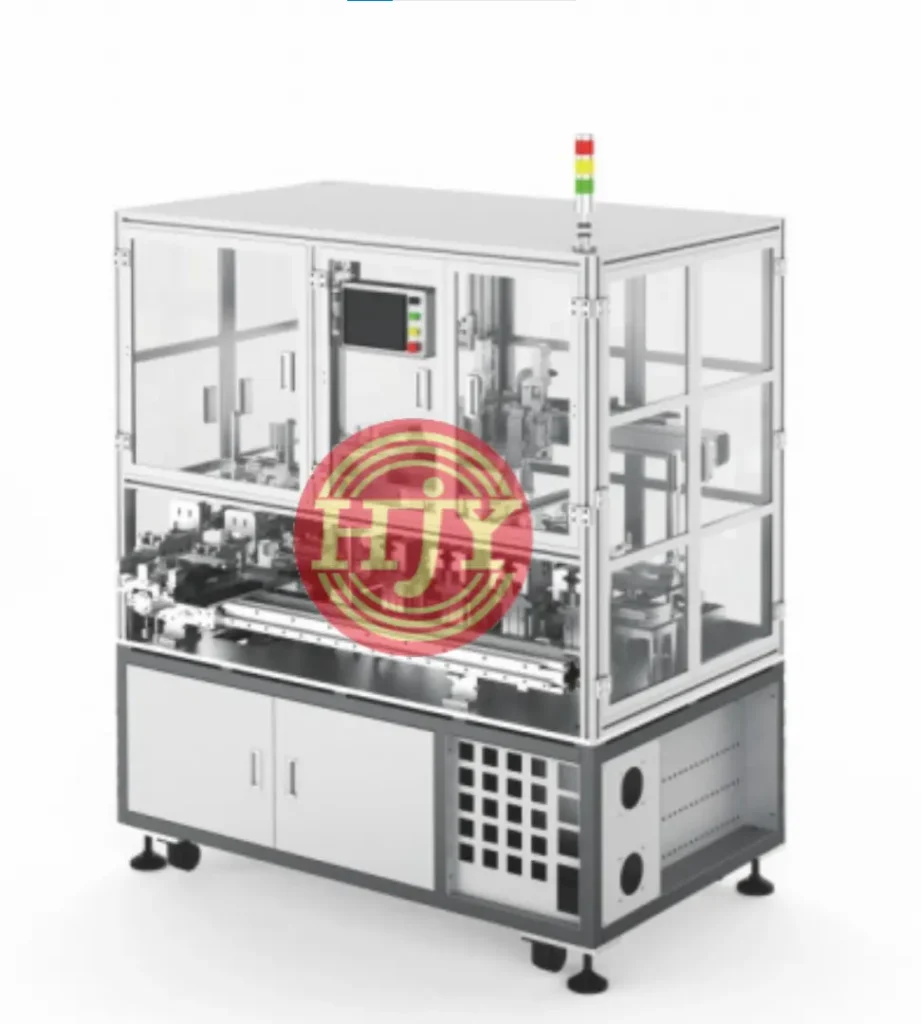
自动上料→精密绕线→预成型→圆形成型→热粘接→精整形→检测→自动下料
五、空心杯电机的应用发展趋势
凭借低转动惯量、快速动态响应、低齿槽效应和运行平稳等特点,空心杯电机特别适合对体积、重量、响应速度及运动精度要求较高的应用。
典型应用领域
- 人形机器人和仿生机器人执行机构
- 医疗器械及微型泵
- 航空航天和飞行器执行机构
- 高响应伺服系统
- 精密仪器和光学设备
- 高端消费电子产品
- 自动化夹持、定位及微型驱动装置
随着机器人、医疗自动化、无人系统及高端精密装备的发展,空心杯电机正朝着更小尺寸、更高功率密度、更高绕组一致性和规模化自动生产方向发展。
六、鑫华翼空心杯电机自动化解决方案
鑫华翼可根据客户的电机结构、绕组图纸、线径、匝数、绕线方式及目标产能,提供定制化空心杯电机绕组设备和自动化产线解决方案。
方案覆盖范围
- 直绕式、斜绕式及菱形线圈绕制
- 自粘漆包线精密张力控制
- 单工位或多工位自动绕线
- 线圈预成型、粗整形和精整形
- 加热粘接及圆形成型
- 自动脱模和自动下料
- 电阻、匝数及外观检测
- 电枢部件装配和后续自动化集成
从研发试制、小批量生产到规模化量产,鑫华翼可根据客户的实际工艺要求,配置相匹配的设备功能和自动化程度。
开始评估您的空心杯电机项目
为了准确评估绕线工艺、成型方式、设备节拍和自动化配置,建议提供以下产品资料:
- 产品及绕组图纸
- 详细绕线路径
- 漆包线线径及材料
- 绕组匝数和极数
- 绕组结构及成品尺寸
- 产品样品
- 目标产能及节拍要求
- 需要集成的前后工序
如果您正在开发空心杯电机或规划自动化生产线,欢迎联系鑫华翼。我们的工程团队将根据您的产品和产能要求,评估合适的绕线工艺及自动化解决方案。您也可以预约参观鑫华翼工厂,现场了解空心杯线圈绕制、成型及自动化装配设备。